城市通勤的风险往往不在“看不见的危险”,而在“看见了却没当回事”。驾驶辅助系统能提示碰撞风险,却无法替驾驶者建立预判习惯;真正决定安全余量的,是驾驶者是否理解盲区的形成机制,并把它转化为可重复的观察动作。本文以一个核心问题展开:在城市通勤场景中,怎样识别风险感知的盲区,并把预判变成稳定习惯?
答案不是记住更多口诀,而是先分清三类信息:车辆规格决定的物理视野、驾驶者主观体验形成的错觉、以及基于路况做出的判断。规格给出边界,体验容易高估边界,判断则决定是否提前留出余地。三者混淆,盲区就会被误当成“看得见”。
盲区究竟由什么构成
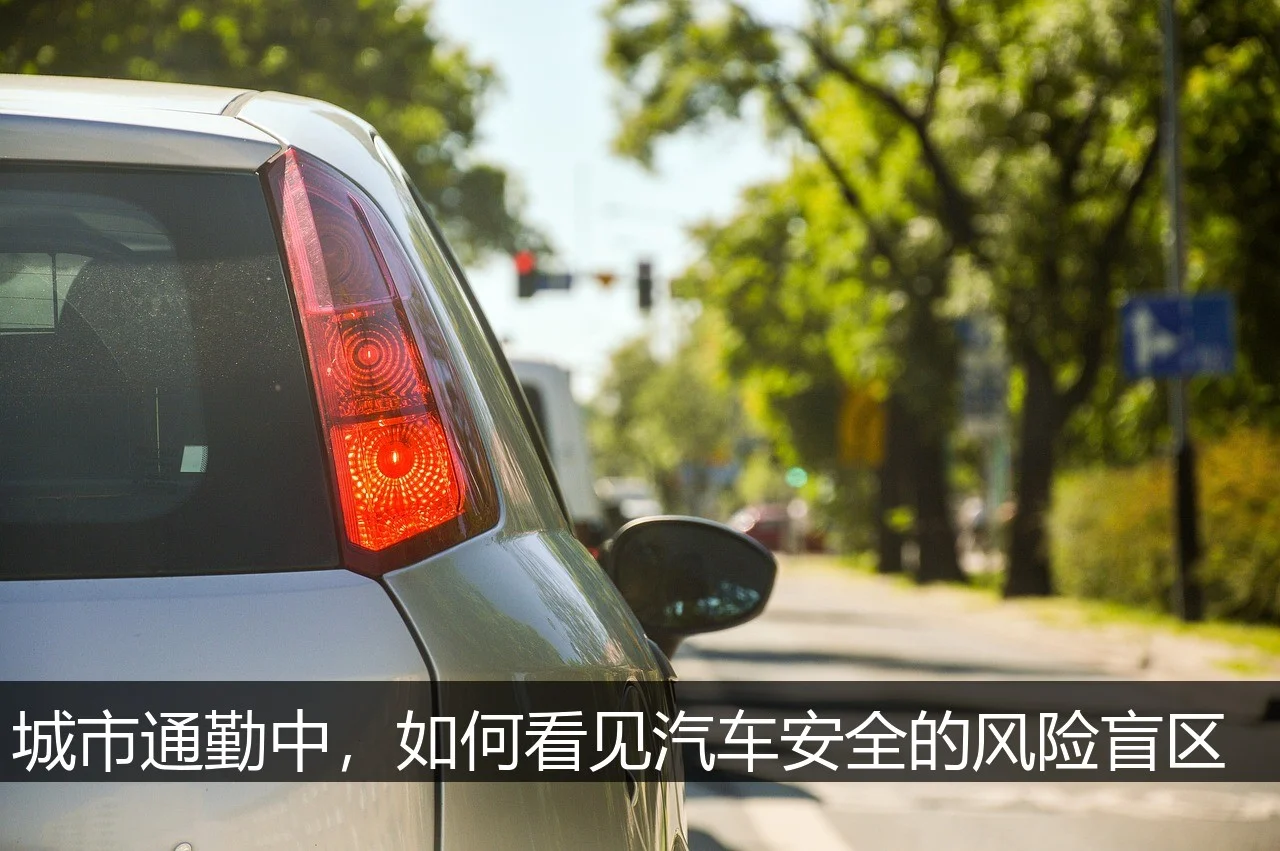
汽车盲区并非单一区域,而是由车身结构、座椅位置、后视镜角度和外部遮挡共同叠加出的视野缺口。A柱、后视镜壳体、车头与车尾的低矮障碍,都会在不同距离上形成遮挡。规格层面的视野参数只能说明设计边界,不能替代驾驶者按自身身高和坐姿校准后视镜。

更值得警惕的是动态盲区:相邻车道车辆在并线过程中短暂进入后视镜死角,路口转弯时行人被立柱遮住,大型车辆右侧形成的连续视野缺口。这些盲区随相对速度变化,不是固定地图。理解这一点,才能把“看一眼后视镜”升级为“确认盲区内没有持续隐藏的目标”。
为什么熟悉路况反而容易放松观察
通勤路线重复,会让驾驶者产生“我知道这里会有什么”的预期。预期本身能提高效率,却也会压缩观察动作:视线更早锁定前方,对路口边缘、非机动车道和停靠车辆之间的空隙投入更少注意力。风险感知的偏差由此产生——不是没看到,而是没有把异常从背景中分离出来。
这种放松还受车内体验影响。隔音较好、坐姿较高或辅助提示频繁,都可能让驾驶者误以为环境已被充分掌握。辅助系统的提示范围有明确条件,无法覆盖所有低矮目标、遮挡目标和突发横穿。把提示音当作观察替代品,等于把判断权交给不完整的感知。
预判习惯可以拆成哪些可执行动作
预判不是玄学,而是把观察顺序固定下来。接近路口前,先看远端信号与车流,再看近端边缘是否有移动目标,最后用后视镜确认后方来车节奏。变道前,依次完成内后视镜、外后视镜和转头确认,避免只依赖镜面。动作固定后,注意力就不必每次重新分配。
另一个关键是给风险留出时间余量。看到停靠车辆时,提前判断车门可能开启、行人可能从车缝穿出;看到大型车辆时,避免长时间与其并排。余量不是慢,而是把决策提前,让制动和避让都有更从容的空间。习惯的价值在于减少临场反应,而不是增加紧张感。
辅助功能能补上哪些盲区,又不能替代什么
盲区监测、倒车预警和全景影像能扩展感知范围,尤其在低速挪车和并线场景中提供额外提示。但它们的作用是提醒,不是保证。传感器对遮挡、恶劣天气和特殊形态目标的识别存在条件限制,提示延迟或漏报都可能发生。驾驶者仍需完成自己的观察流程。
因此,辅助功能应被理解为第二道检查,而不是第一道判断。正确的使用方式是先按固定动作观察,再用提示做交叉验证;出现提示时,先确认风险来源,再决定动作。把功能边界说清楚,比堆叠配置名称更有安全价值。
怎样检验自己的盲区观察是否有效
检验方法可以很朴素:回顾一次通勤中是否有“事后才发现”的目标,例如突然出现的行人、非机动车或并线车辆。若同类场景反复出现,说明观察顺序存在缺口,而不是运气问题。也可以在不影响驾驶的前提下,记录哪些路口、哪些车道组合最容易让视线被遮挡。
更进一步的检验,是看自己是否能在风险出现前做出减速或避让准备。有效预判的标志不是从未遇到险情,而是险情出现时仍有操作余地。若每次都需要急刹或急打方向,说明观察启动得太晚,盲区管理仍停留在被动应对。
城市通勤的安全水平,最终取决于驾驶者是否把盲区当作常态而非例外。值得持续观察的信号有三类:固定路线中反复出现的遮挡点、辅助提示与自身观察不一致的场景、以及需要紧急操作才能化解的瞬间。把这三类信号转化为下一次通勤的观察重点,预判才会从经验变成习惯。